Prise et colis
Une perte de préhension peut entraîner la chute d’un colis. Sa masse, sa forme et sa stabilité sont à considérer avec le type de prise.
Le choix d’un robot est une étape du projet. Les produits, le préhenseur, les accès et les tâches de production comptent aussi pour définir une application cohérente.
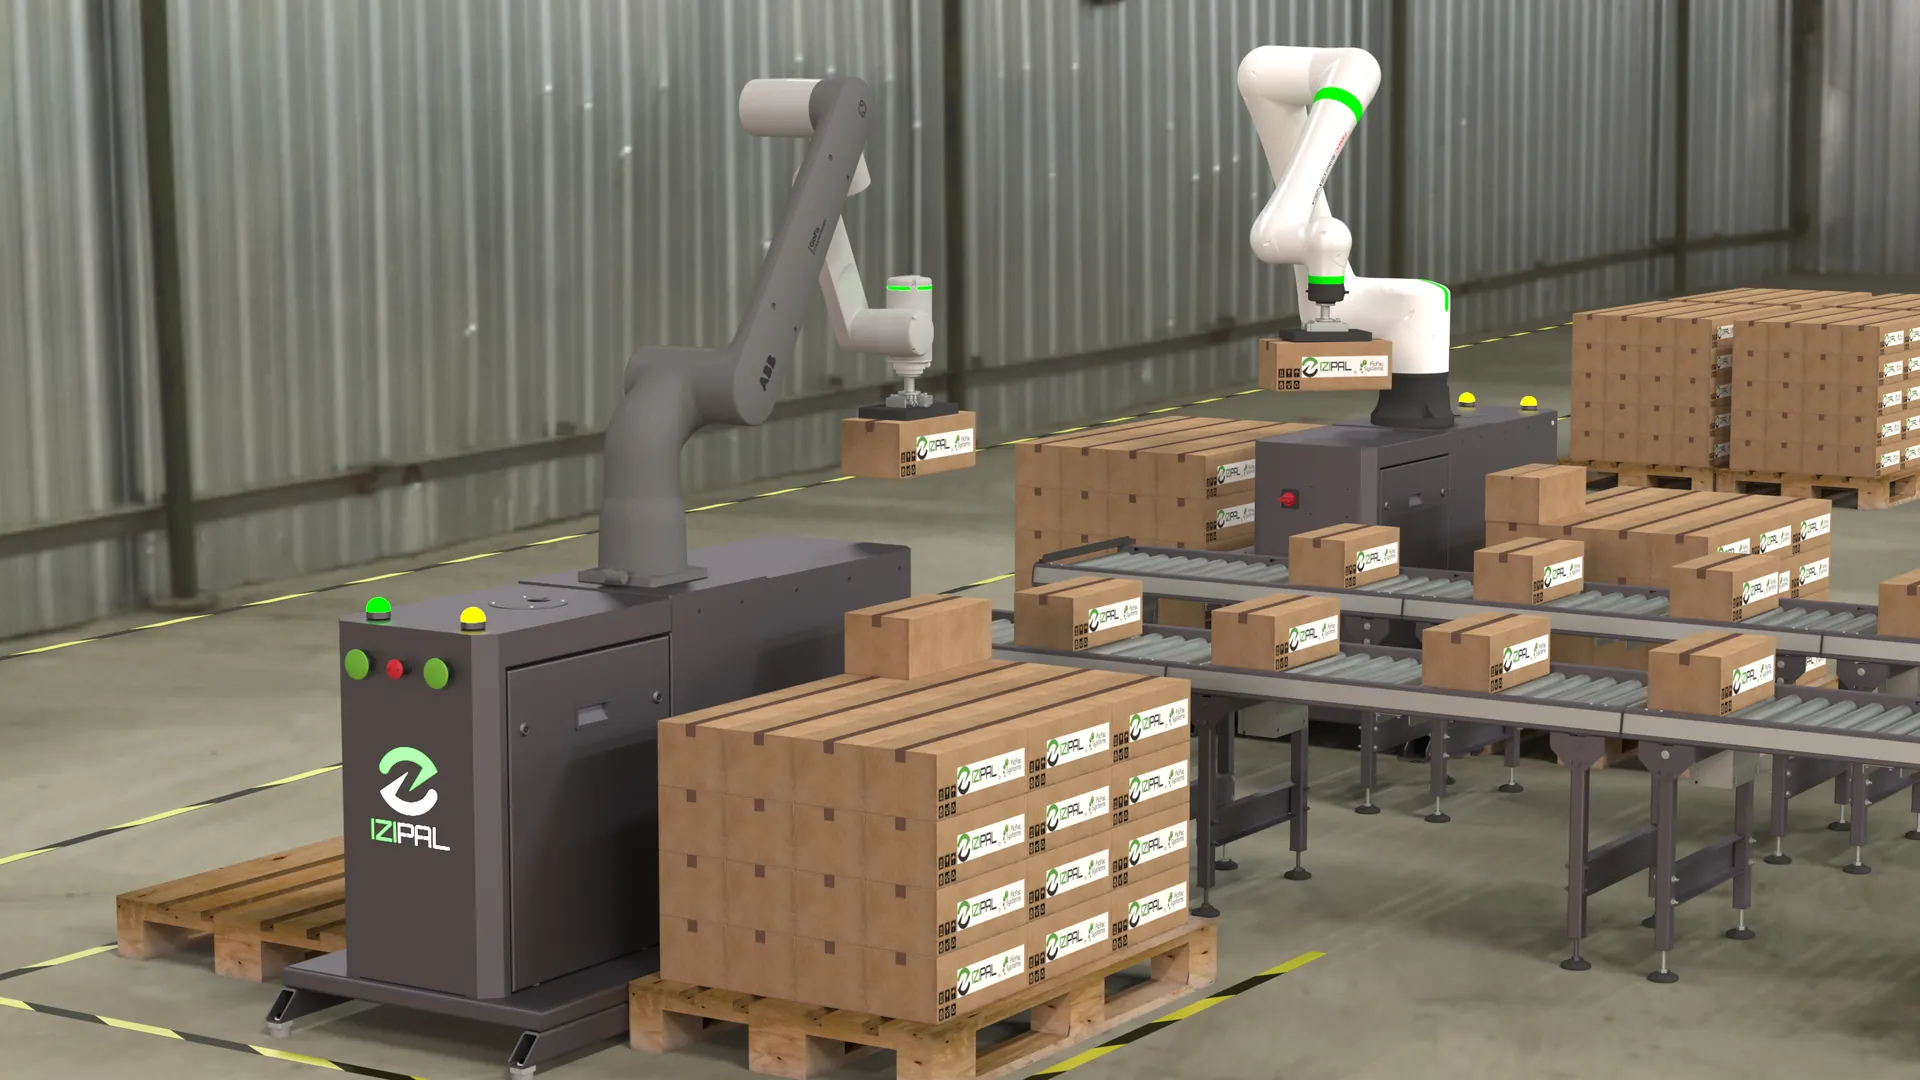
Un robot dit collaboratif est conçu avec des caractéristiques et des fonctions pouvant permettre certaines formes d’interaction avec des personnes. Cela ne suffit pas, à lui seul, à définir les conditions d’utilisation sûres d’une cellule.
On parle d’application collaborative lorsque la conception et l’organisation du travail prévoient une interaction entre la personne et le système robotisé. Les modalités concrètes de cette interaction et les mesures de prévention sont définies pour la situation étudiée.
Ces exemples sont des points de conception à examiner selon les produits et l’implantation de chaque projet.
Une perte de préhension peut entraîner la chute d’un colis. Sa masse, sa forme et sa stabilité sont à considérer avec le type de prise.
Les mouvements peuvent créer des zones de coincement entre le bras, un équipement, une palette ou une structure.
La forme de l’outil, ses parties mobiles, ses arêtes et les accessoires embarqués font partie de l’analyse de l’application.
Les accès, la fréquence de remplacement, les mouvements autorisés et la visibilité depuis le poste de commande sont à décrire.
Les changements de format et les réglages peuvent modifier les tâches et les interactions avec l’installation.
Les interventions planifiées ou ponctuelles se préparent en tenant compte des énergies, des accès et des procédures applicables.
Elle aide à faire des choix de conception cohérents avec les situations réelles de travail. Ce n’est pas une formalité isolée, ni à elle seule une démonstration de conformité.
Les référentiels techniques et obligations applicables se déterminent selon le projet, sa date et son périmètre. Ils ne se substituent pas à l’examen de l’application réelle.
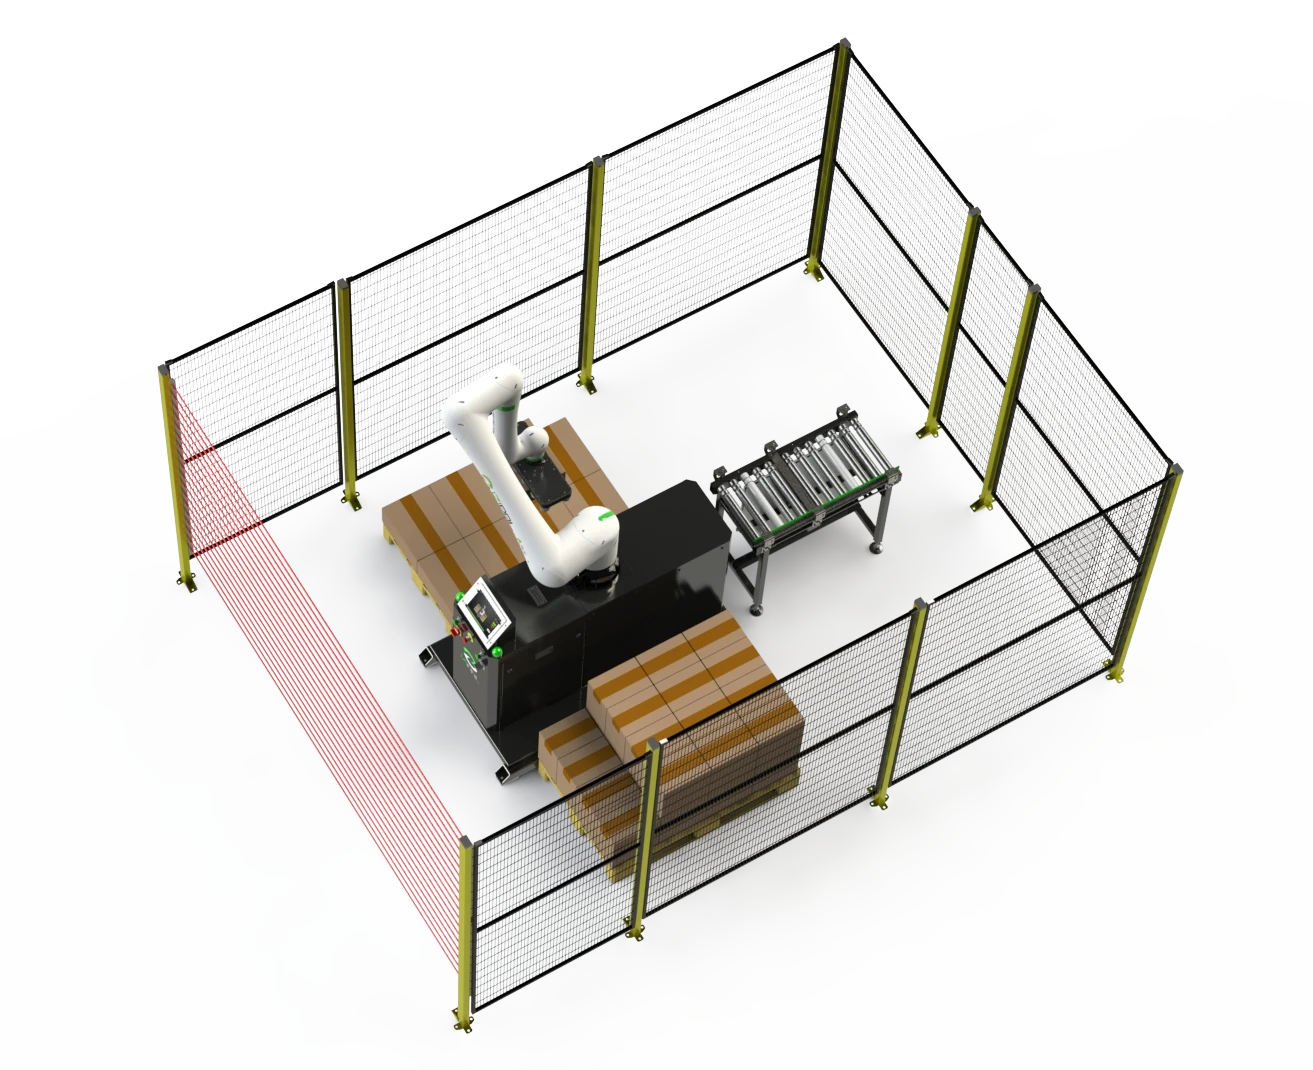
Oui, une application cobotique sans enceinte peut être retenue lorsque l’analyse des risques le permet. Jusqu’à 7 produits par minute, quasiment tous les projets peuvent être réalisés en cobotique selon les analyses menées par nos équipes. Au-delà, certains restent possibles après consultation et validation de la faisabilité. Ce repère concerne la faisabilité cobotique : il ne signifie pas que le projet est automatiquement sans enceinte, car les protections et conditions d’accès dépendent de l’analyse de l’application complète.
En fonction des situations, des protections supplémentaires ou d’autres mesures de prévention peuvent être nécessaires. Une configuration protégée peut aussi être pertinente pour répondre aux objectifs de cadence, d’organisation et d’exploitation. Une enceinte n’est pas systématiquement requise ; son éventuelle nécessité se décide au regard de l’application étudiée.
Un scanner, un radar, une barrière immatérielle ou un protecteur physique ne garantit pas à lui seul la sécurité. Leur choix, leur implantation, leurs fonctions et leur intégration doivent correspondre aux risques visés et être vérifiés.
Voir les équipements et les mesures présentés par IZIPal →Les performances accessibles dépendent du mode de fonctionnement et des conditions effectivement définies et vérifiées pour l’application.
Le cycle complet, les accès et les mesures retenues déterminent les conditions de production.
Le colis, le préhenseur et les accessoires doivent être pris en compte dans le dimensionnement.
Les accès palettes, les flux, les équipements périphériques et l’espace disponible se traitent ensemble.
Les opérations courantes et les interventions doivent rester praticables dans la configuration retenue.
Les rôles, les changements, le nettoyage et la maintenance influencent l’usage au quotidien.
Leur conception et leur vérification font partie du projet et participent aux conditions d’exploitation.
Voir les facteurs qui influencent la cadence d’un palettiseur · Comparer les configurations IZIPal
La démarche d’intégration PicPacSystems vise à relier les besoins de production, les choix techniques et les conditions d’exploitation.
Décrire les colis, les palettes, les flux, les cadences recherchées et les tâches autour de la cellule.
Repérer les situations à traiter et les contraintes d’accès, d’implantation et d’exploitation.
Étudier le robot, le préhenseur, les équipements, les interfaces et les mesures de prévention adaptés au projet.
Les modalités d’essai, de vérification et d’accompagnement sont précisées dans le périmètre de chaque projet.
Les prestations et livrables effectivement inclus sont définis dans l’offre ; cette présentation ne vaut pas engagement systématique sur un périmètre donné.
Oui. Les caractéristiques du robot ne suffisent pas à déterminer les mesures adaptées. Selon les risques de l’application, des protections ou d’autres mesures de prévention peuvent être nécessaires.
Oui. Une charge, une cadence, une portée ou une organisation de ligne peuvent conduire à retenir une architecture industrielle. Le choix dépend du besoin complet et des conditions d’exploitation.
Le produit, le préhenseur, les mouvements, l’implantation, les accès, les tâches des opérateurs et les interventions prévues changent les situations à étudier.
Le périmètre matériel et fonctionnel, les produits et cadences de référence, les interfaces, les protections prévues, les essais et vérifications, la mise en service ainsi que les documents et prestations inclus doivent être explicités.
Dès la définition du besoin et tout au long de la conception. Les choix de robot, préhenseur, implantation et accès influencent les mesures à prévoir.
Le règlement (UE) 2023/1230 prévoit une application générale à partir du 20 janvier 2027. Les obligations et référentiels à prendre en compte sont à confirmer pour chaque projet au regard du cadre alors applicable. Les normes sont des références techniques dont le statut et la pertinence doivent être vérifiés pour le cas concerné.
Produits, cadence, implantation et interactions opérateurs : décrivez-nous votre application pour identifier la configuration IZIPal à étudier.